自动驾驶算法工程师 01期
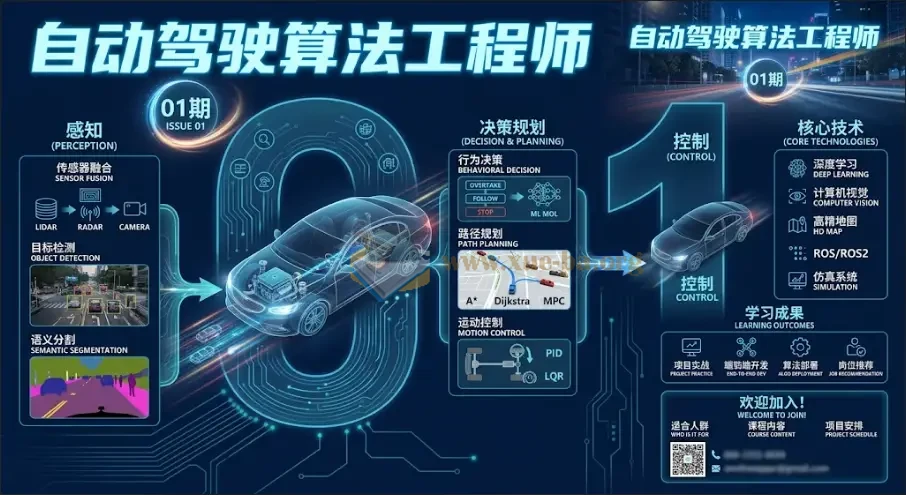
我之前学自动驾驶算法总卡在知识点太散、感知到规划控制串不起来。这个01期课程把环境感知、多传感器融合、SLAM、路径规划和系统集成讲得挺系统,课件也齐全,适合想补全框架、少走弯路的人✨📚
#自动驾驶 #算法工程师 #SLAM #学习资源
内容目录:
├── 第01章自动驾驶汽车概论/
│ └── 自动驾驶汽车概论-开课吧学习中心.mp4
├── 第02章自动驾驶技术之环境感知传感器/
│ └── 自动驾驶技术之环境感知传感器-开课吧学习中心.mp4
├── 第03章研讨课:CNN实战/
│ └── 研讨课:CNN实战(需打卡)-开课吧学习中心.mp4
├── 第04章行业分享主题课(一)/
│ ├── 车规芯片分享-开课吧学习中心.mp4
│ └── YOLOv5研讨课-开课吧学习中心.mp4
├── 第05章基于视觉的自动驾驶汽车环境感知/
│ ├── SNE-RoadSeg-master-data/
│ │ ├── checkpoints/
│ │ │ └── kitti/
│ │ ├── data/
│ │ │ └── __pycache__/
│ │ ├── datasets/
│ │ │ └── kitti/
│ │ │ ├── testing/
│ │ │ │ ├── calib/
│ │ │ │ ├── depth_u16/
│ │ │ │ └── image_2/
│ │ │ ├── training/
│ │ │ │ ├── calib/
│ │ │ │ ├── depth_u16/
│ │ │ │ ├── gt_image_2/
│ │ │ │ └── image_2/
│ │ │ └── validation/
│ │ │ ├── calib/
│ │ │ ├── depth_u16/
│ │ │ ├── gt_image_2/
│ │ │ └── image_2/
│ │ ├── doc/
│ │ ├── examples/
│ │ ├── models/
│ │ │ └── __pycache__/
│ │ ├── options/
│ │ │ └── __pycache__/
│ │ ├── scripts/
│ │ └── util/
│ │ └── __pycache__/
│ ├── 基于视觉的自动驾驶汽车环境感知(需要打卡)-开课吧学习中心.mp4
│ └── 预习课-立体视觉(不用打卡)-开课吧学习中心.mp4
├── 第06章基于点云的自动驾驶汽车环境感知/
│ ├── 基于点云的自动驾驶汽车环境感知(侧重:分割)-开课吧学习中心.mp4
│ └── 行业分享课:基于LiDAR点云的3D物体检测算法-开课吧学习中心.mp4
├── 【www.xue -ba.org】第07章自动驾驶技术之多传感器融合/
│ ├── 研讨课:认识PCL-开课吧学习中心.mp4
│ └── 自动驾驶技术之多传感器融合-开课吧学习中心.mp4
├── 第08章自动驾驶技术之多目标跟踪/
│ └── 第1节:自动驾驶技术之多目标跟踪.mp4
├── 第09章自动驾驶技术之定位方案/
│ ├── 第1节:自动驾驶技术之定位方案.mp4
│ └── 第2节:行业分享课:多传感器融合算法.mp4
├── 第10章SLAM之理论基础知识/
│ └── 第1节:SLAM之理论基础知识.mp4
├── 第11章SLAM之优化方法:滤波优化/
│ └── 第1节:SLAM之优化方法:滤波优化.mp4
├── 第12章SLAM之优化方法/
│ └── 第1节:SLAM之优化方法.mp4
├── 第13章同时定位与地图创建-上/
│ └── 第1节:同时定位与地图创建-上.mp4
├── 第14章同时定位与地图创建-下/
│ └── 第1节:同时定位与地图创建-下.mp4
├── 第15章自动驾驶技术之路径规划/
│ └── 第1节: 自动驾驶技术之路径规划.mp4
├── 第16章自动驾驶技术之横向与纵向控制/
│ └── 第1节:自动驾驶技术之横向与纵向控制.mp4
├── 第17章自动驾驶系统集成/
│ └── 第1节:自动驾驶系统集成.mp4
├── 课件/
│ └── 课件.zip
└── 目录.png
夸克网盘下载: